自动检重称用于在生产线上对产品重量进行在线或近线验证,多数动态机型在产品连续移动时称重,静态或间歇式机型则在产品停止或相对静止时称重。虽然基本功能相似,但不同检重称设计会采用不同的称重传感器配置、称重方法和产品处理结构。这些差异会影响其精度、速度、产品兼容性和适用范围。
1、动态检重称
动态检重称在产品随传送带移动时进行称重,典型系统通常由进料传送带、称重传送带、称重传感器和剔除机构组成。当产品进入称重传送带时,称重传感器会检测由产品重量产生的力。系统将该机械力转换为电信号,并计算产品质量,工程中常以“重量”表述。
基本关系式为:
质量,或日常所称重量 = 测量力 ÷ 重力加速度
控制系统还会对传送带振动、产品间距、传送带运动和信号波动等因素进行补偿,动态检重称常用于包装食品、化妆品和消费品等行业,适用于需要在不中断生产线的情况下进行检验的场景。
2、静态检重称
静态检重称在产品停止或相对静止地放置在称重平台上后进行称重,称重过程通常为:产品进入称重平台,随后输送机或搬运机构停止,称重传感器测量产品产生的力,控制器将信号转换为重量值,最后产品被释放或转移到下一工序。由于产品在测量过程中保持静止,振动和移动对称重结果的影响相对较小。当称重稳定性比最大吞吐量更重要时,这种原理较为适用。
3、皮带式检重称
皮带式检重称是较常见的动态自动检重称之一,称重皮带安装在称重传感器上,或通过机械方式与其连接。当产品通过称重段时,称重传感器会检测产品施加的力,控制器根据产品通过称重区期间采集的称重传感器信号来确定产品重量。
关键因素包括称重传送带的长度、产品输送速度、产品间距、称重传感器的响应、传送带振动以及产品在传送带上的位置,更长的称重区可以提供更多测量数据,但也会占用更多空间,并可能影响生产线布局。
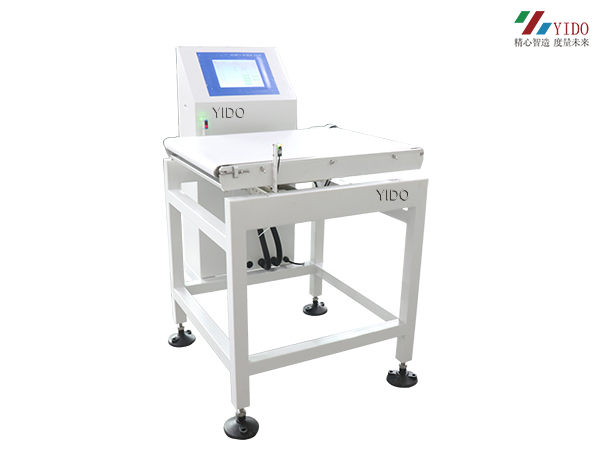
4、滚筒式检重称
滚筒式检重称使用滚筒来输送相对刚性或较重的产品,称重段与周围的传送带结构机械隔离。产品的重量通过称重滚筒传递到称重传感器,这种配置较适用于纸箱、盒/箱、工业部件和重型包装产品。
机械结构需要防止相邻滚筒或输送段将不必要的力传递到称重平台。否则,称重传感器可能会测量到并非由产品重量引起的力。
5、多传感器检重称
有些检重称使用多个称重传感器,而不是单个称重传感器。例如,大型称重平台可能使用两个或多个位于不同位置的称重传感器。控制器将它们的信号组合起来,以计算总负载。总重量可表示为各称重传感器信号之和,即称重传感器 1 + 称重传感器 2 + … + 称重传感器 n。
多传感器设计可以为大型或长型产品提供更好的机械支撑。不过,称重传感器需要正确匹配和校准。灵敏度、安装、机械负载或温度响应的差异,都可能影响称重精度。
6、高速检重称
高速检重称用于在较短的测量时间内计算产品重量,其称重原理仍然基于称重传感器测量,但系统更加注重高频信号采集、数字滤波、振动补偿、精确的产品跟踪、快速重量计算和精确的剔除时机,系统需要区分实际的产品重量信号与输送机振动、机械运动引起的干扰。因此,高速检重并不只是采用速度更快的称重传感器,机械设计、信号处理、输送机控制和产品间距都会影响最终性能。
7、用于不规则或不稳定产品的检重称
瓶子、袋子、软包装或不规则容器等产品,在称重过程中可能会移动或摆动。在这些应用中,自动检重称需要考虑称重传感器信号在测量期间可能出现的波动。控制器可以分析一段时间内的信号序列,并基于多次测量或稳定区域进行计算,而不是仅依赖单一的瞬时值。例如,其处理过程可概括为信号采集、滤波、稳定区域识别、重量计算以及合格/不合格判定。因此,称重算法是影响系统精度的重要因素。
无论具体设计如何,称重精度不仅取决于称重传感器本身。主要影响因素包括传感器性能、机械结构、输送稳定性、信号处理、产品特性和校准。例如,即使使用高精度传感器,如果称重输送机发生振动、产品接触到相邻设备,或者产品进入称重区域的状态不一致,也可能导致测量结果不稳定。因此,在选择自动检重称时,需要综合考虑产品重量范围、尺寸、输送速度、包装特性、所需精度、生产能力及剔除方式,不宜仅依据传感器的规格参数来选型。

 QQ咨询

 电话咨询
 微信二维码